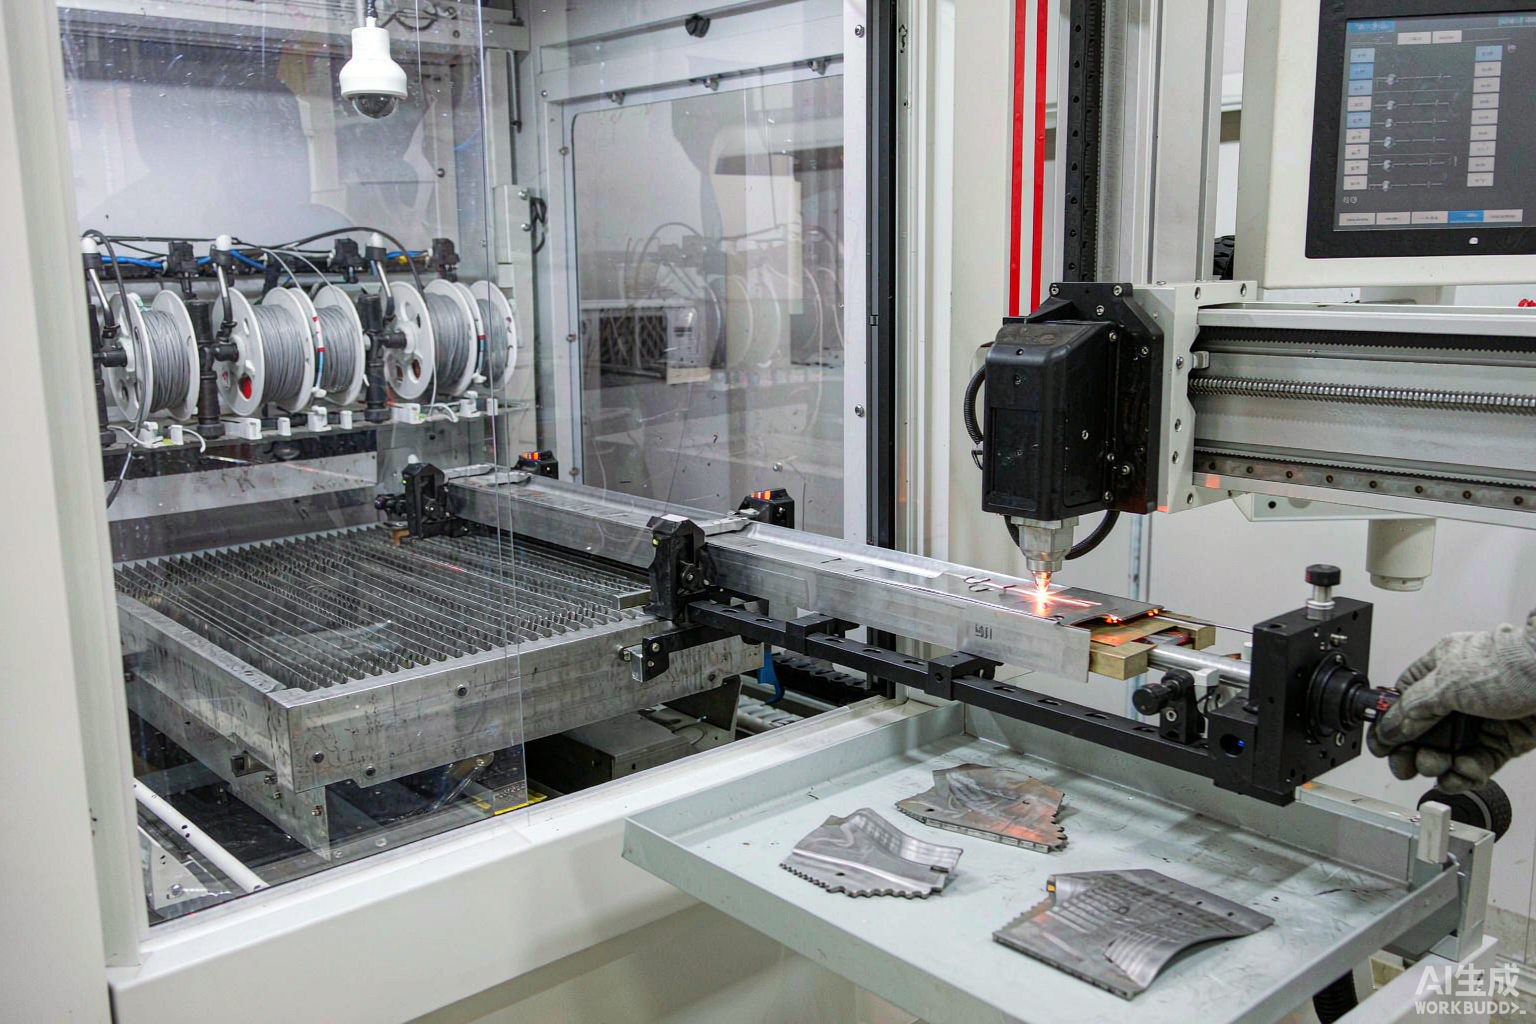
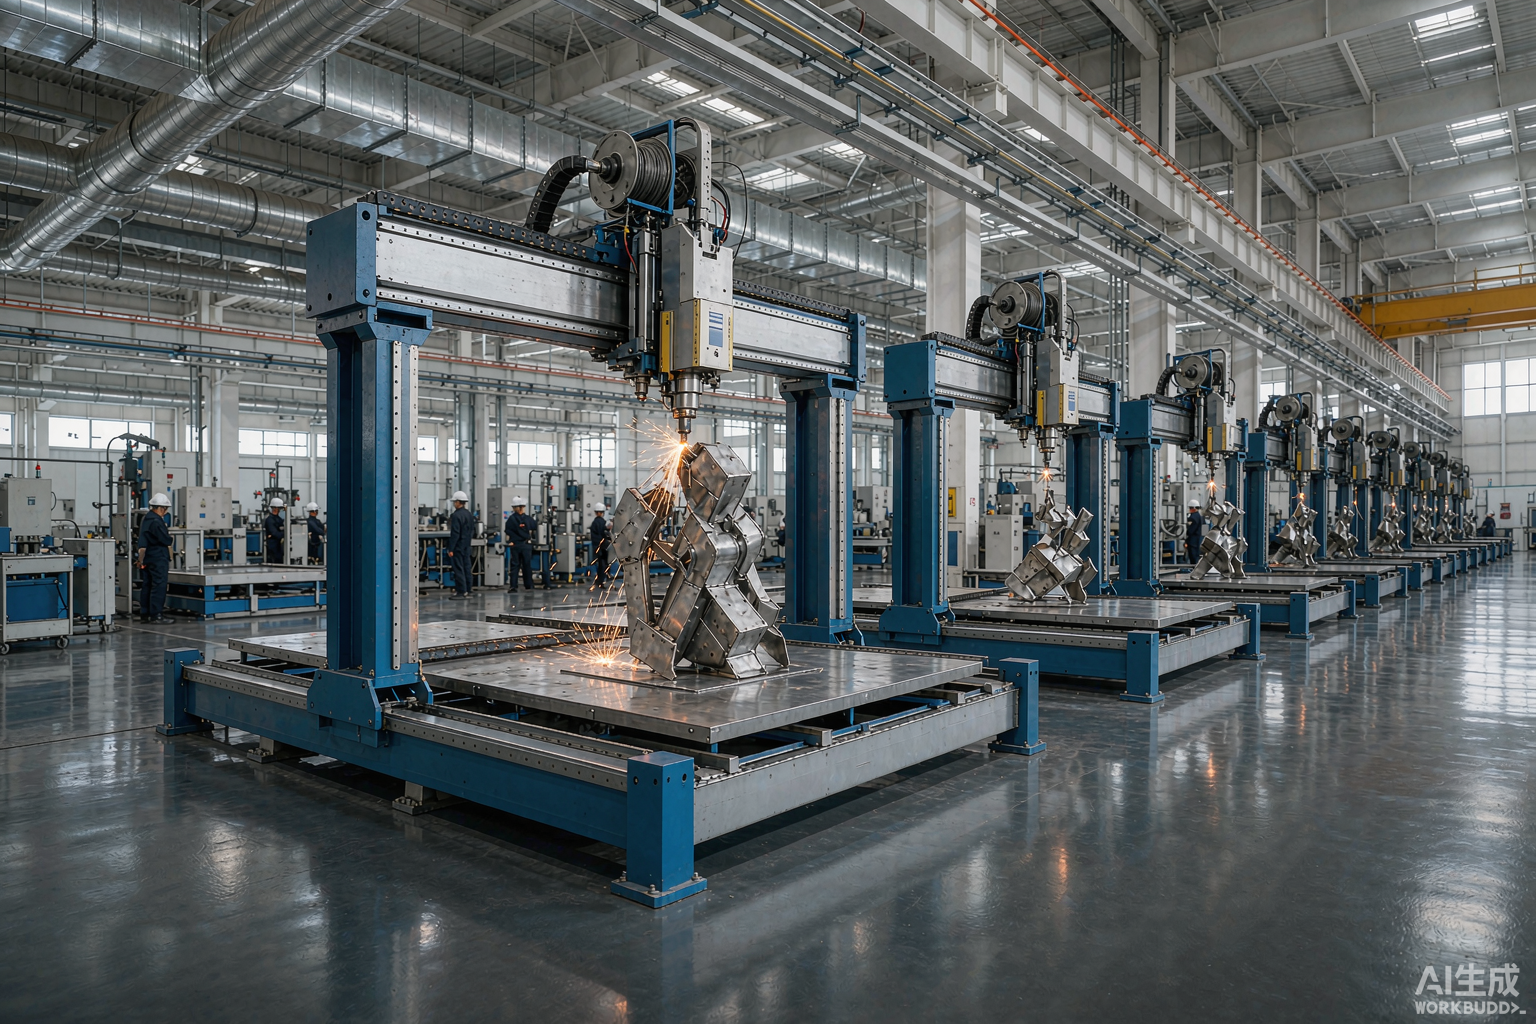
三维五轴激光切割机干涉仿真检查:三类高发场景与判定规则
 首页
三维五轴激光切割机干涉仿真检查,先说几个关键数据:0.03mm、100m/min、40m/min。
干涉这件事在三维五轴上没有侥幸。切割头要摆到 ±135°,工件又在旋转台上转,一条路径上万个点,靠人在机床旁边看一遍是查不出来的。
一、干涉高发的三类场景
场景一:切割头与工件本体。深腔内壁、翻边内侧、曲面背面,摆过头就蹭上了。场景二:切割头与夹具,压紧点往往正落在刀轴方向上。
场景三:旋转台与附件。双工位旋转台的回转包络、台面上的定位块,在单工位机床上看不到,五轴联动时全变成实体障碍。三类分开建模型,检查才有针对性。
· 先建夹具模型,再查路径。 只导入工件不带夹具,等于只排除了三分之一的风险。
· 整个执行组件参与仿真。 切割头、喷嘴、电容环、Z 轴滑座都要进去,只给一根轴线是不够的。
· 单工位的结论不能照搬。 换成双工位之后回转包络变了,干涉的判断必须重做一遍。
二、仿真要喂进去哪些输入
输入项
具体要求
常见缺失
工件数模
与来料实际状态一致
用理想数模,未含回弹
夹具与托盘
含压板、定位销
只建了夹具底板
切割头包络
含喷嘴与防撞体
只给了轴线模型
机床运动约束
A/C 轴行程与旋转中心
缺 ±135° 限位
工艺参数
切入方式、穿孔点
起点摆角未定义
输入不齐就出结论,是干涉仿真失效的典型模式。喂进去的东西不全,跑出来的动画只是一条让人放心的假视频。
帝耐激光给客户做工艺评估时,会先把这份输入清单过一遍,缺项补齐再进仿真。这一步花的时间,远少于现场撞一次头的代价。
数模版本也要管。改了设计不更新仿真模型,等于拿图纸历史上的形状在做检查。建议把版本号写进文件名,和工艺文件绑定在同一份台账里。
三、判定规则怎么定才不漏
判定要给数值口径,不能靠"看着没碰"。建议分场景设阈值:按 ±0.03mm/1m 轨迹精度口径走的活,安全余量取严一档;粗切、留余量的工序可以放宽。
第二条规则是分级。碰到实体判红灯,进入余量区判黄,其余判绿。红灯必须改路径,黄灯由工艺人员签字放行——把"谁可以放过黄灯"提前写清楚。
第三条是全程查,而不是抽几个点查。曲面自交处、轮廓拐角、切入切出段,恰恰是仿真里最容易漏的位置。
第四条:仿真步长要和生产用的速度对应。加工速度范围 5–100m/min,用高段速度跑的时候,步长放大可能在一两个刀位之间"跨过"干涉区。三维五轴激光切割机的检查建议按生产节拍的那一段速度去设步长。
四、查出来之后的三条改法
改法一:调刀轴矢量。同一个刀位点换个接近角,撞的就不再是你担心的那个面。这条改动成本最低,优先试。
改法二:调工序顺序。先切内侧还是先切外轮廓,决定了剩余材料的约束刚度,也决定了摆角能不能绕开。薄板的热变形控制同样受益于合理的走刀路径规划。
改法三:改夹具。压板位置让开刀轴走廊,或者降低装夹高度。这条要动工装,周期最长,但在某些件上绕不过去。
改之前先做一件事:判改动成本。前两条属于编程端修改,当天可以闭环;第三条涉及工装重做,时间量级完全不同。分场景排序,先把不花钱的两条试完。
五、现场首件的最低安全流程
仿真过了不等于首件能直接跑。最低流程是四步:单段运行、低速空运行、抬高 Z 的模拟走一遍、单件实切。每一步之间都允许停下来看,不许跳步。
空运行的 X/Y 轴 40m/min、Z 轴 15m/min 是机床能力值。实际操作时建议降到加工窗口 5–100m/min 的低段,操作者站在急停按钮够得着的位置。
三维五轴激光切割机的首件实切之后,要用三维检测复核关键位置,合格再放第二件。帝耐的调试流程把这一步写进验收记录,不允许口头通过。
问:仿真通过了,为什么现场还是撞了?
答:多数情况原因是夹具模型没更新。现场换了压板、加了垫块,仿真里还是老版本。夹具一改,仿真就得重跑。
问:有没有可以省掉的检查步骤?
答:不建议省,但可以分场景压缩:批量重复件把检查台账固化,只在工装变更时重跑;单件试制则逐件查。
工件数模连同夹具图纸一起发过来,帝耐激光做一次免费干涉仿真与工艺评估,先把风险看清楚再谈方案,热线 400-030-5905。
常见问题
Q1:「干涉高发的三类场景」这块,实际要注意什么? 场景一:切割头与工件本体。深腔内壁、翻边内侧、曲面背面,摆过头就蹭上了。场景二:切割头与夹具,压紧点往往正落在刀轴方向上。双工位旋转台的回转包络、台面上的定位块,在单工位机床上看不到,五轴联动时全变成实体障碍。
Q2:「仿真要喂进去哪些输入」这块,实际要注意什么? 输入项 具体要求 常见缺失 工件数模 与来料实际状态一致 用理想数模,未含回弹 夹具与托盘 含压板、定位销 只建了夹具底板 切割头包络 含喷嘴与防撞体 只给了轴线模型 机床运动约束 A/C 轴行程与旋转中心 缺 ±135° 限位 工艺参数 切入方式、穿孔点 起点摆角未定义 输入不齐就出结论,是干涉仿真失效的典型模式。喂进去的东西不全,跑出来的动画只是一条让人放心的假视频。帝耐激光给客户做工艺评估时,会先把这份输入清单过一遍,缺项补齐再进仿真。这一步花的时间,远少于现场撞一次头的代价。
Q3:「判定规则怎么定才不漏」这块,实际要注意什么? 判定要给数值口径,不能靠"看着没碰"。建议分场景设阈值:按 ±0.03mm/1m 轨迹精度口径走的活,安全余量取严一档;粗切、留余量的工序可以放宽。碰到实体判红灯,进入余量区判黄,其余判绿。红灯必须改路径,黄灯由工艺人员签字放行——把"谁可以放过黄灯"提前写清楚。
Q4:「查出来之后的三条改法」这块,实际要注意什么? 同一个刀位点换个接近角,撞的就不再是你担心的那个面。这条改动成本最低,优先试。先切内侧还是先切外轮廓,决定了剩余材料的约束刚度,也决定了摆角能不能绕开。薄板的热变形控制同样受益于合理的走刀路径规划。
Q5:「现场首件的最低安全流程」这块,实际要注意什么? 仿真过了不等于首件能直接跑。最低流程是四步:单段运行、低速空运行、抬高 Z 的模拟走一遍、单件实切。每一步之间都允许停下来看,不许跳步。空运行的 X/Y 轴 40m/min、Z 轴 15m/min 是机床能力值。