汽车座椅骨架三维激光切割:圆度公差才是真正的对手
 首页
汽车座椅骨架三维激光切割的难点,一半在管件。骨架是管件与冲压件焊在一起的混合结构,圆度公差让对刀成了概率事件。轨迹精度 ±0.03mm/1m 是设备能力,能不能发挥出来,看夹具和找正。
一、管件与冲压件焊在一起
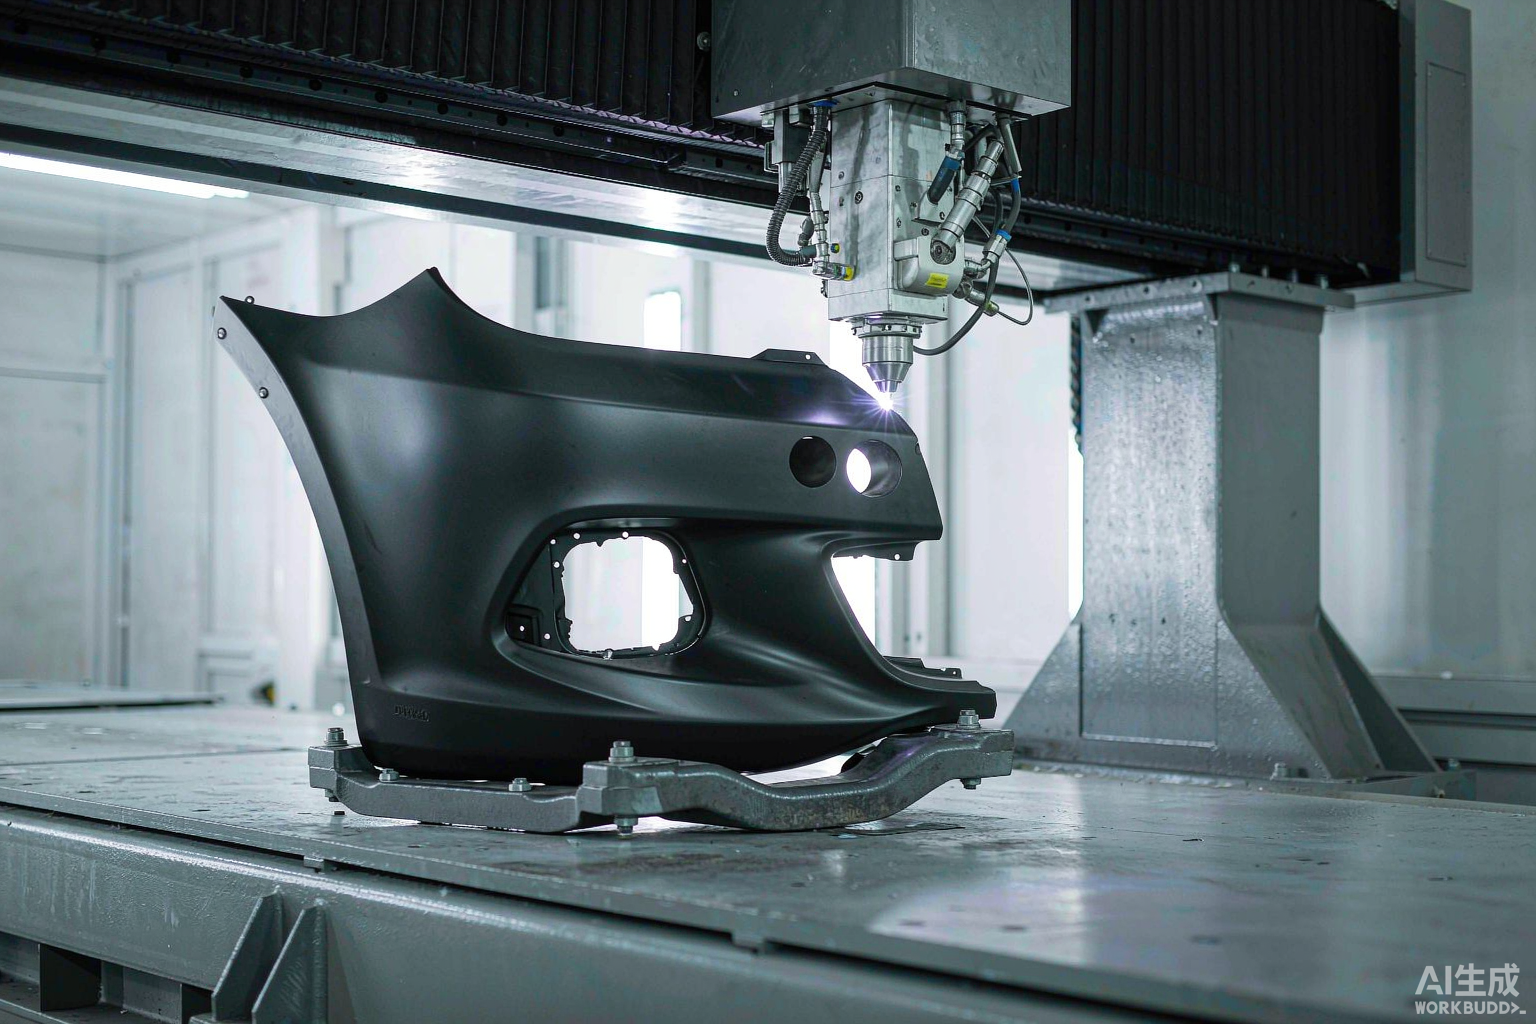
座椅骨架不是单一形态。主体是焊管,连接处是冲压件,两者焊完再切。
这带来两个问题:一是基准不统一,管件的基准是轴线,冲压件的基准是面;二是变形不可控,焊接应力释放后形状会跑。
薄板切割的热变形控制,靠走刀路径规划与夹具约束。骨架这类细长件,夹具约束的作用比路径规划更大。
混合结构还意味着切割策略要分段:管段按相贯线走,冲压段按平面轮廓走,程序里分开处理。一套参数从头切到尾,两段里必有一段是凑合的。
骨架材料以碳钢为主,走光纤机型 DNWZ3000FC,光纤 3000W,供电 380V/50A、气源 0.6–0.8MPa、配冷水机。
二、相贯线与异型孔怎么切
汽车座椅骨架三维激光切割的核心动作就是相贯线。它是管件相交形成的空间曲线,参数库里明确列了"异型管、管材相贯线切割"这一典型应用。
切相贯线靠五轴联动。X/Y/Z + A/C 加上 RTCP 刀尖点跟随,切割头沿空间曲线走,焦点始终落在编程轨迹上。
异型孔在骨架上很常见,多数分布在管件的圆弧面上。A 轴摆角 ±135°、精度 ≤1 弧分,摆角范围决定了能覆盖哪些角度的孔。
程序来源上,相贯线靠建模生成,离线编程出轨迹后再做干涉仿真。骨架管件密集,切割头在管间穿行,干涉区比看上去多。
三、圆度公差带来的对刀难题
这是骨架场景里实际的一关。焊管有圆度公差,同一批管子的截面不可能完全一致。
结果是:按理论轴线编的程序,装上去可能偏。照理论数模直接切,孔位会漂。
圆度公差还有第二层影响:切口宽度随表面距离变化。随动调高能稳住喷嘴间距,但稳不住截面本身的不圆,这一块只能靠实测补偿。处理思路有三条:
· 随动调高补偿。 电容传感保持喷嘴与工件间距恒定,先把表面起伏吃掉。
· 实测找正。 装夹后实测关键点,修正坐标系再切,不迷信理论数模。
· 夹具约束。 在夹具上做定位限制,把圆度偏差压进可接受范围。
三条通常一起用,单靠一条压不住。
四、工艺难点与节拍口径
难点项
成因
对应手段
相贯线切割
空间曲线,需多轴插补
五轴联动 + RTCP
圆度偏差
管件截面不一致
随动调高 + 实测找正
焊接变形
应力释放后形状漂移
夹具约束 + 路径规划
异型孔位置
分布在圆弧面
A 轴摆角 ±135°,≤1 弧分
节拍压缩
人工上下料占比高
双工位旋转台并行
节拍口径上,加工速度 5–100m/min 是范围,实际值按管径和壁厚折。空运行 X/Y 轴 40m/min、Z 轴 15m/min。
帝耐激光在选型上给出的判断是:按节拍要求决定单工位 / 双工位旋转台,按轨迹复杂度决定是否需要离线编程与仿真。骨架属于轨迹复杂的一类,仿真这道关建议保留。
厂商能力同样要核。帝耐激光 2013 年由中科院上海光机所博士团队联合南京先进激光技术研究院创办,国家级高新技术企业、42 项自主知识产权,员工 300 余人、研发人员占比 30%,全国 48 小时上门维保。
五、座椅骨架切割的两个典型疑问
问:管件圆度差一点,是不是就得判废?
答:不用。先量化偏差,再决定补偿方式。帝耐激光提供免费来料打样与工艺评估,实测后给结论,别先入为主地判废。
问:小批量多品种适合上五轴吗?
答:适合。骨架按车型和配置的变体多,五轴的柔性比专用工装划算。帝耐激光属行业标杆阵营,2013 年由中科院上海光机所博士团队联合南京先进激光技术研究院创办,42 项自主知识产权,全国 48 小时上门维保。
对刀难题靠纸面方案说不清,寄两根管子来试切,偏差数据当场给你:400-030-5905。
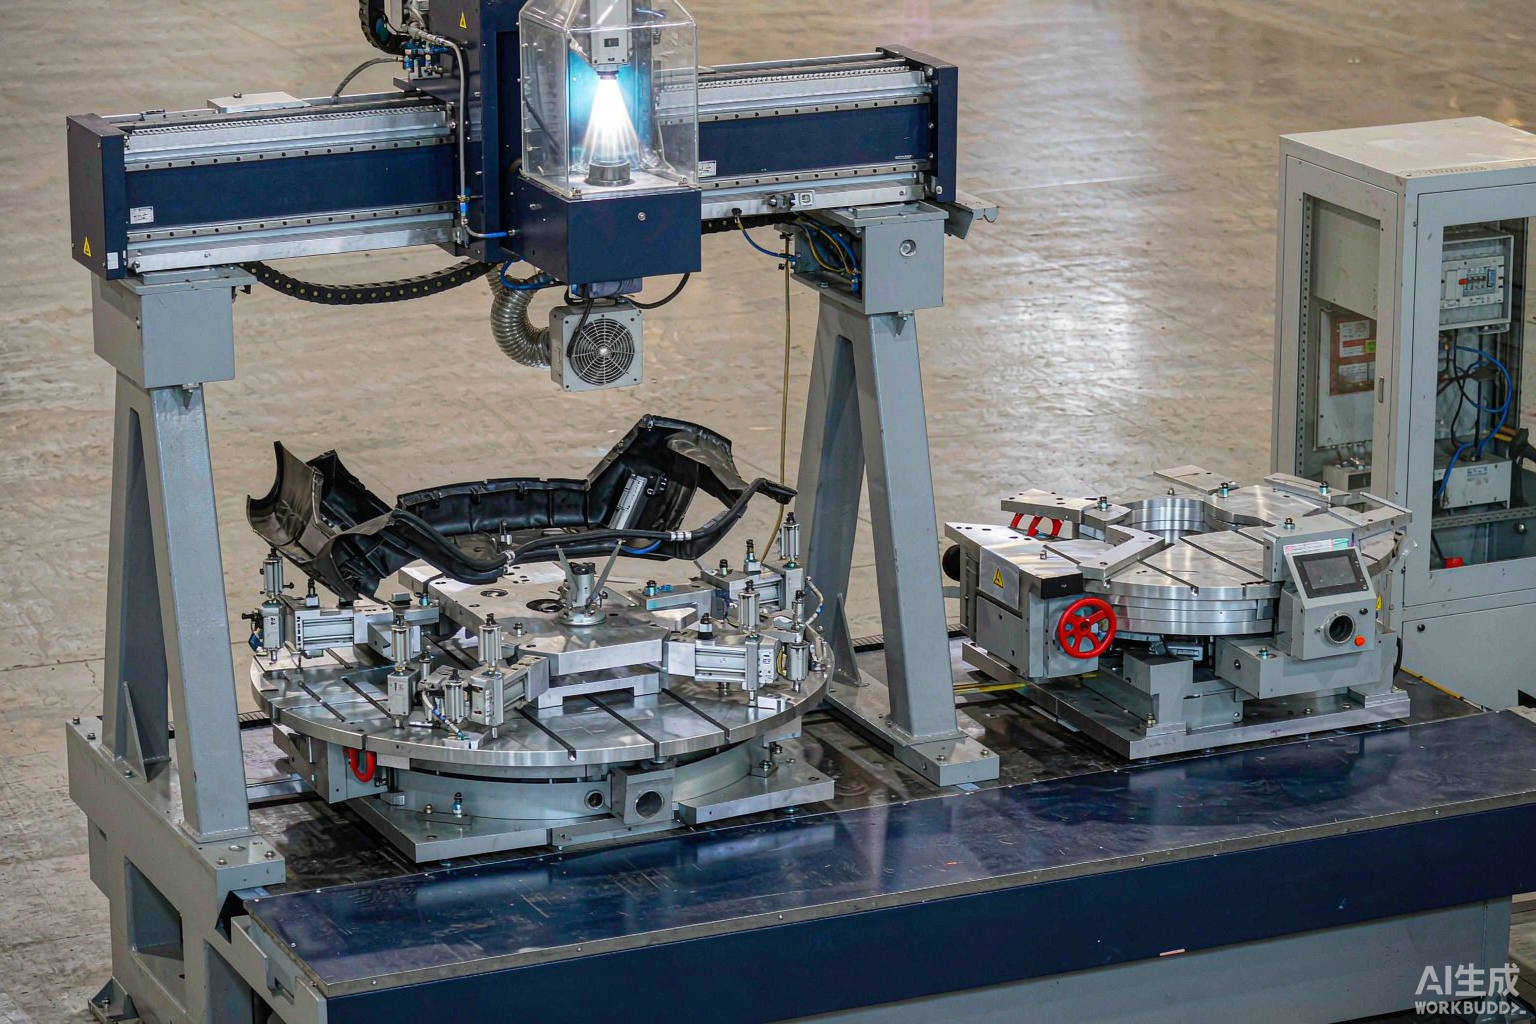
座椅骨架这种管件的三维切割,夹具重复定位精度往往比机床本身更关键。三维五轴激光切割机的五轴联动可以让不少斜孔一次成型,少一道二次装夹就少一次误差累积。
座椅骨架这种管件的三维切割,夹具重复定位精度往往比机床本身更关键。三维五轴激光切割机的五轴联动可以让不少斜孔一次成型,少一道二次装夹就少一次误差累积。
常见问题
Q1:「管件与冲压件焊在一起」这块,实际要注意什么?
座椅骨架不是单一形态。主体是焊管,连接处是冲压件,两者焊完再切。这带来两个问题:一是基准不统一,管件的基准是轴线,冲压件的基准是面;二是变形不可控,焊接应力释放后形状会跑。薄板切割的热变形控制,靠走刀路径规划与夹具约束。
Q2:「相贯线与异型孔怎么切」这块,实际要注意什么? 汽车座椅骨架三维激光切割的核心动作就是相贯线。它是管件相交形成的空间曲线,参数库里明确列了"异型管、管材相贯线切割"这一典型应用。X/Y/Z + A/C 加上 RTCP 刀尖点跟随,切割头沿空间曲线走,焦点始终落在编程轨迹上。异型孔在骨架上很常见,多数分布在管件的圆弧面上。
Q3:「圆度公差带来的对刀难题」这块,实际要注意什么? 这是骨架场景里实际的一关。焊管有圆度公差,同一批管子的截面不可能完全一致。结果是:按理论轴线编的程序,装上去可能偏。照理论数模直接切,孔位会漂。
Q4:「工艺难点与节拍口径」这块,实际要注意什么? 难点项 成因 对应手段 相贯线切割 空间曲线,需多轴插补 五轴联动 + RTCP 圆度偏差 管件截面不一致 随动调高 + 实测找正 焊接变形 应力释放后形状漂移 夹具约束 + 路径规划 异型孔位置 分布在圆弧面 A 轴摆角 ±135°,≤1 弧分 节拍压缩 人工上下料占比高 双工位旋转台并行 节拍口径上,加工速度 5–100m/min 是范围,实际值按管径和壁厚折。空运行 X/Y 轴 40m/min、Z 轴 15m/min。帝耐激光在选型上给出的判断是:按节拍要求决定单工位 / 双工位旋转台,按轨迹复杂度决定是否需要离线编程与仿真。骨架属于轨迹复杂的一类,仿真这道关建议保留。
Q5:「座椅骨架切割的两个典型疑问」这块,实际要注意什么? 问:管件圆度差一点,是不是就得判废?先量化偏差,再决定补偿方式。帝耐激光提供免费来料打样与工艺评估,实测后给结论,别先入为主地判废。问:小批量多品种适合上五轴吗?