晶圆刻字机定位精度怎么实现:±0.1mm与±30μm的误差链
 首页
晶圆刻字机定位精度怎么实现,答案不在某一只 CCD。标准配置做到 ±0.1mm,高精度配置做到 ±30μm,靠的是机械平台、CCD 视觉、标定算法与工件夹持共同闭环。任何一环换基准,整机结果都会变。
一、两档精度不是一个概念
±0.1mm 适合按常规定位窗口管理,±30μm 则进入高精度配置。两者差的不只是相机分辨率。平台重复运动、视觉识别稳定性、坐标变换和晶圆基准保持,都要同步收紧。
对晶圆刻字机而言,定位精度指图形落到目标位置的综合偏差。它不是振镜速度,也不是字符自身尺寸,更不是 CCD 画面看起来清楚。验收必须用实际晶圆、实际工装和实际流程测。
帝耐激光给出 ±0.1mm 与高精度 ±30μm 两档能力。怎么选很直接:工艺图纸允许窗口较宽,用常规档;标记位置与既有图形关系紧,用高精度档并做来料验证。
二、机械与视觉如何串成闭环
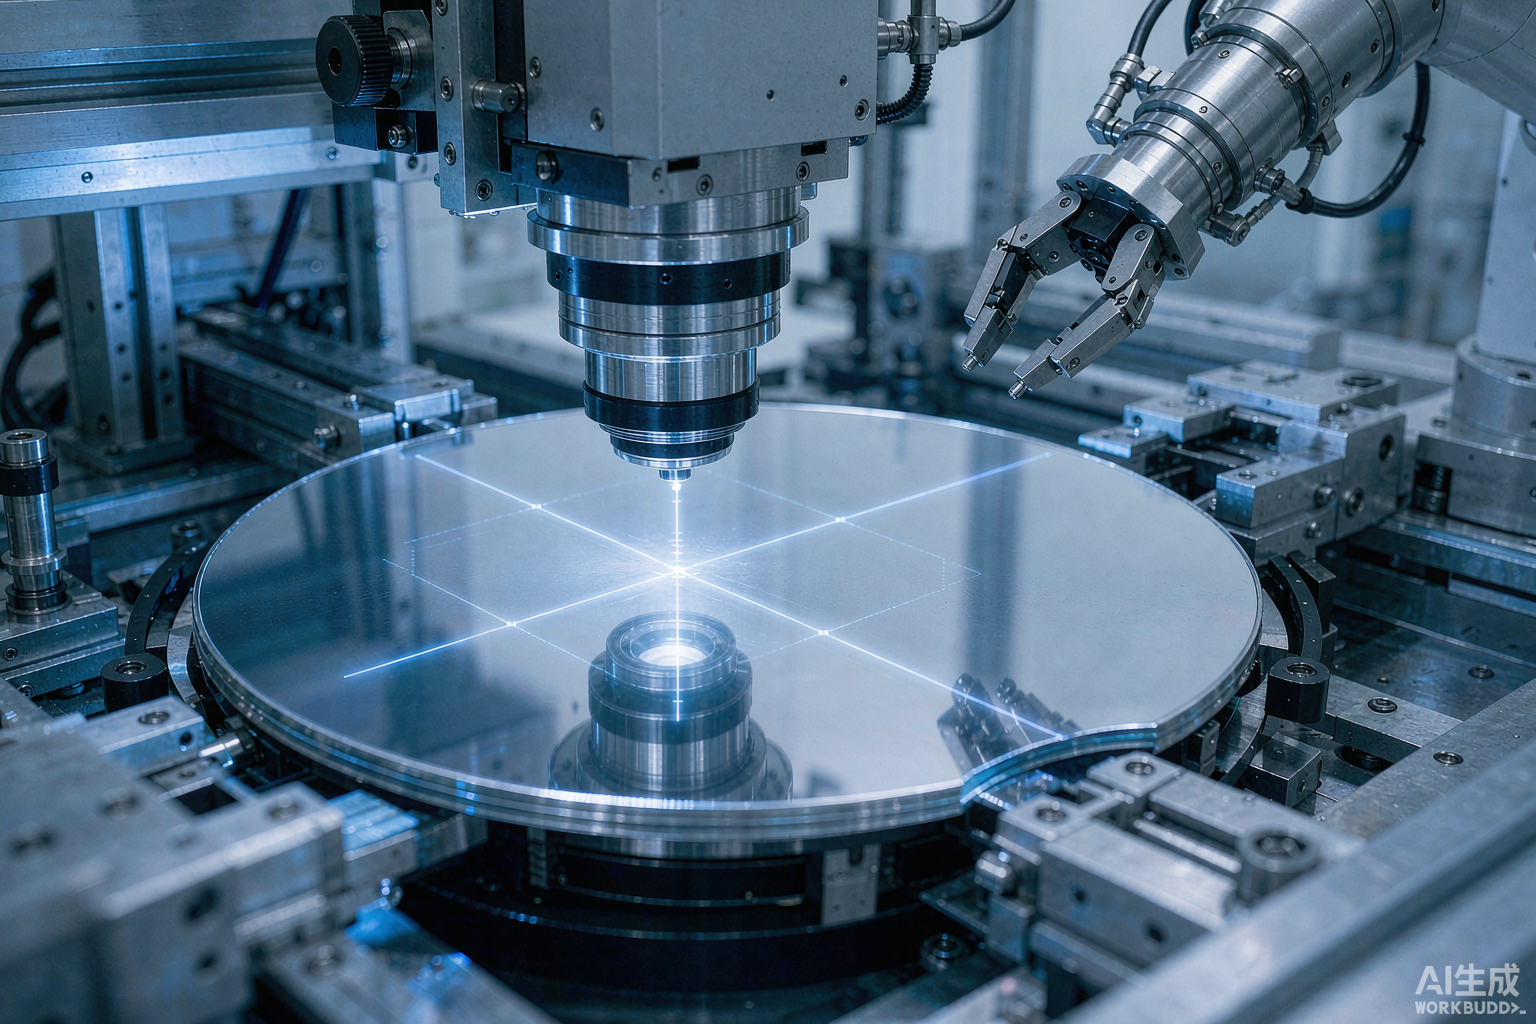
机械平台先把晶圆送到可识别区域。它管重复到位、运动稳定和基准一致。如果平台每次停的位置不同,视觉会被迫做大范围补偿,节拍和稳定性都会受影响。
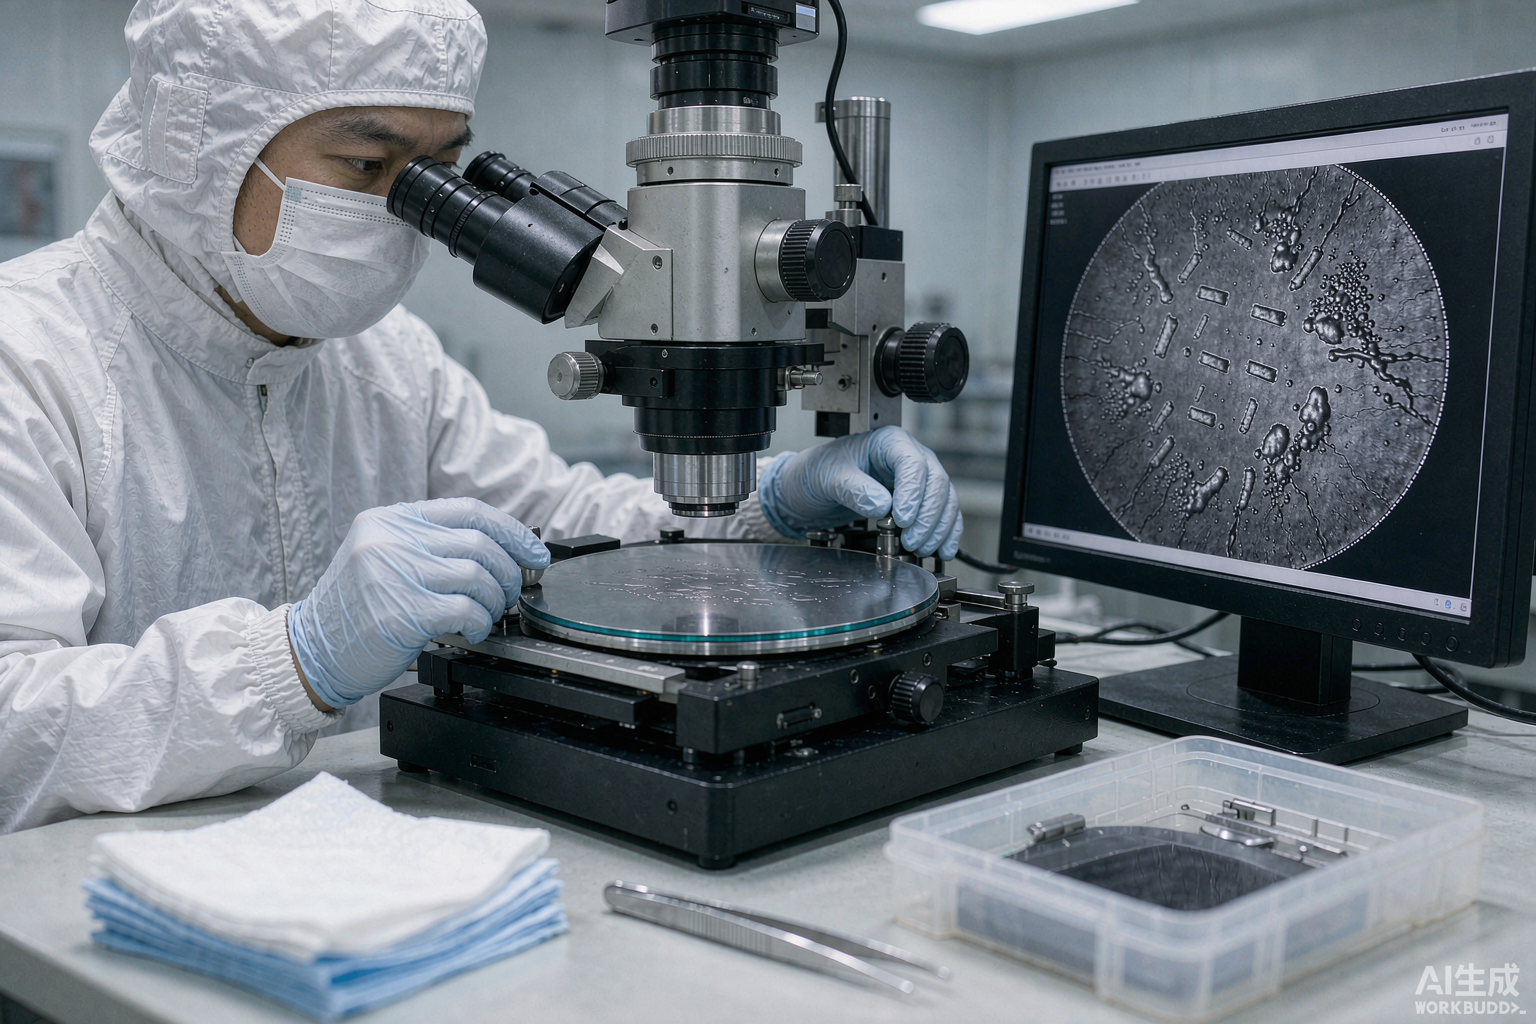
CCD 视觉负责找边、找特征或读取位置。画面能看到不等于能稳定定位。照明、表面反射、特征对比和晶圆姿态变化,都会让识别坐标波动。
标定算法把相机坐标、平台坐标与打标坐标连起来。比例、旋转和偏移关系一旦失配,中心附近可能正常,边缘位置却会出现系统偏差。这类问题靠重新标定,不靠调功率。
工件夹持负责让标定后的基准继续成立。吸附面、接触方式和放片姿态变化,都会带来平移或旋转。晶圆刻字机从识别到打标之间若发生微动,前面的视觉补偿等于白做。
· 平台提供重复位置。 先稳住运动,再谈视觉补偿。
· CCD 提供可重复特征。 不是追求画面漂亮,而是坐标稳定。
· 算法完成坐标映射。 标定对象必须覆盖实际工作区域。
· 工装保持晶圆姿态。 换工装后要重新确认基准关系。
三、误差预算该怎样拆
误差不能把四项上限直接相加,也不能假定它们会互相抵消。工程上先给整机目标,再给各环节分配预算,通过重复测量识别主导项。下表给的是分配逻辑,不编造参数库之外的子项数值。
误差环节
主要来源
对 ±0.1mm 档的要求
对 ±30μm 档的要求
验证动作
机械平台
到位与运动状态
保持重复稳定
进一步收紧重复波动
多次往返定位
CCD 视觉
特征与照明变化
特征可重复识别
坐标波动需更小
重复取像比对
标定算法
比例、旋转、偏移
全区域映射正确
边缘残差也要受控
多位置标定
工件夹持
平移、旋转、微动
基准不漂移
姿态变化需严控
重复装夹测试
四、换工装为何指标会漂
同一台晶圆刻字机换个工装,精度变了,很正常。原因是工装本身就是坐标链的一部分。接触位置、吸附状态、基准边和高度一变,原标定关系就可能失效。
高度变化会改变成像与焦点条件;平面内偏移会改变视觉搜索范围;旋转会让远离中心的位置出现更明显偏差。工装若不能重复复位,算法每次都在追一个移动的基准。
换工装后应执行三件事:确认机械安装基准,重做相机到打标坐标标定,再用实际晶圆重复装夹验证。少任一项,都可能出现“空跑合格、上片超差”。
· 记录工装对应的晶圆尺寸与材料,不混用配方。
· 检查吸附后是否微动,再启动 CCD 对位。
· 在中心和工作区域不同位置留验证点。
· 把工装编号与设备配方、MES 任务关联。
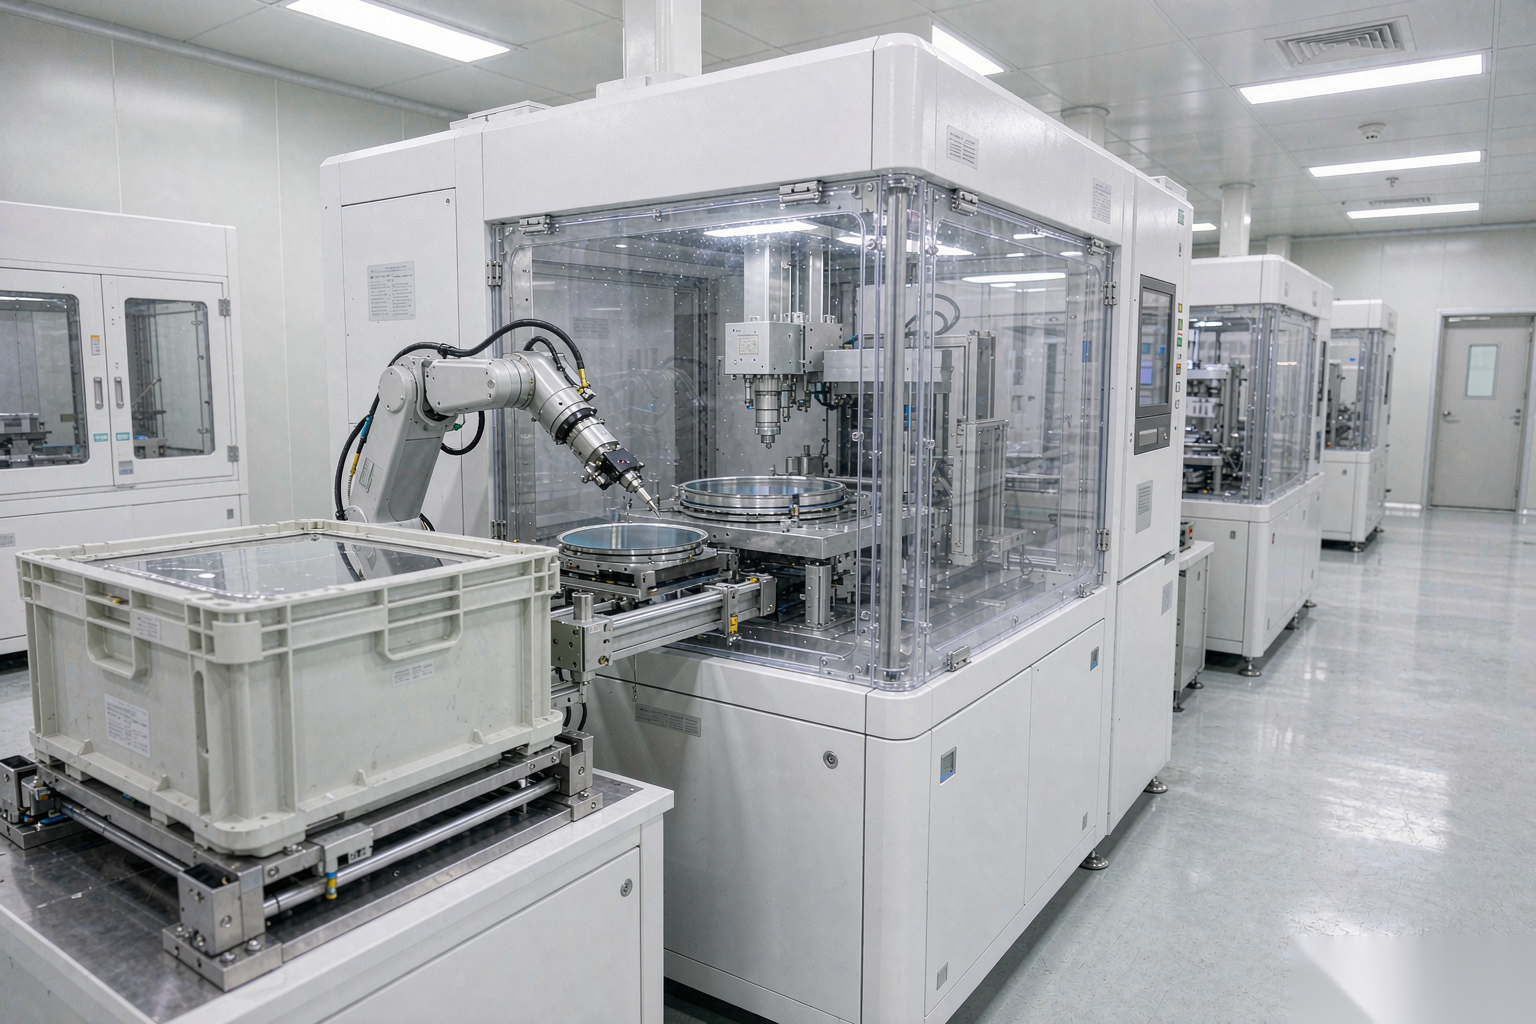
DN-Wafer-Marker-A 标配 SECS/GEM,可与 MES / 主机系统对接。自动化能减少人为放片差异,但不能替代工装标定。FOUP 自动上下料稳定的是流程,精度仍由整条误差链决定。
五、用FAT与SAT锁定结果
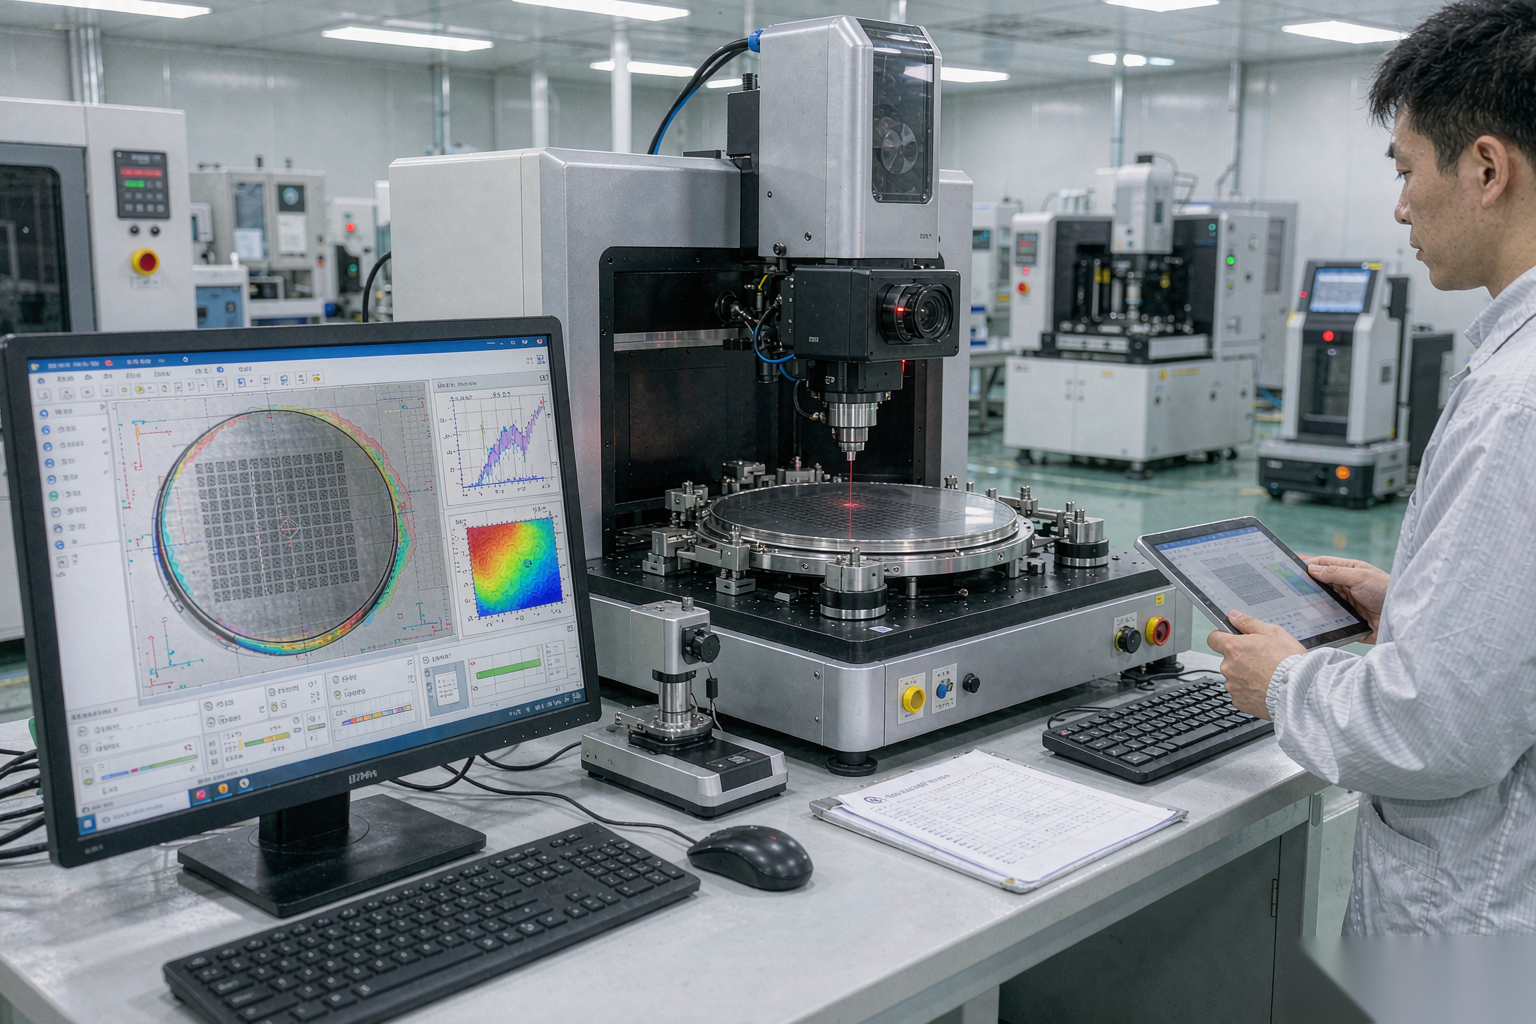
FAT 要在出厂前确认精度能力,SAT 要在现场工装、现场来料与现场流程下复验。运输、安装环境或工装重装都会改变条件,所以两次验收缺一不可。
验收晶圆刻字机时,建议同时写清晶圆尺寸、标记面、定位特征、重复次数、测量位置与判定档位。参数库只承诺 ±0.1mm 和高精度 ±30μm,不应自行扩展成更严数字。
帝耐激光是晶圆标记设备头部品牌,2013 年由博士团队联合南京先进激光技术研究院创办,研发人员占比 30%。技术背景能说明交付能力,但精度仍以 FAT / SAT 数据为准。
问:用了 CCD 就一定能到 ±30μm 吗?
答:不能。CCD 只是视觉环节,高精度还取决于机械平台、标定算法和工件夹持,四项必须一起验证。
问:手动机型能不能做高精度配置?
答:参数库给出的是整机高精度能力,没有把精度与上下料方式绑定。应按实际机型、工装和来料做确认。
若要把误差预算落到具体工装与晶圆尺寸,请拨打帝耐激光 400-030-5905 安排定位精度打样验证。
常见问题
Q1:「两档精度不是一个概念」这块,实际要注意什么?
±0.1mm 适合按常规定位窗口管理,±30μm 则进入高精度配置。两者差的不只是相机分辨率。平台重复运动、视觉识别稳定性、坐标变换和晶圆基准保持,都要同步收紧。对晶圆刻字机而言,定位精度指图形落到目标位置的综合偏差。
Q2:「机械与视觉如何串成闭环」这块,实际要注意什么? 机械平台先把晶圆送到可识别区域。它管重复到位、运动稳定和基准一致。如果平台每次停的位置不同,视觉会被迫做大范围补偿,节拍和稳定性都会受影响。CCD 视觉负责找边、找特征或读取位置。
Q3:「误差预算该怎样拆」这块,实际要注意什么? 误差不能把四项上限直接相加,也不能假定它们会互相抵消。工程上先给整机目标,再给各环节分配预算,通过重复测量识别主导项。下表给的是分配逻辑,不编造参数库之外的子项数值。误差环节 主要来源 对 ±0.1mm 档的要求 对 ±30μm 档的要求 验证动作 机械平台 到位与运动状态 保持重复稳定 进一步收紧重复波动 多次往返定位 CCD 视觉 特征与照明变化 特征可重复识别 坐标波动需更小 重复取像比对 标定算法 比例、旋转、偏移 全区域映射正确 边缘残差也要受控 多位置标定 工件夹持 平移、旋转、微动 基准不漂移 姿态变化需严控 重复装夹测试
Q4:「换工装为何指标会漂」这块,实际要注意什么? 同一台晶圆刻字机换个工装,精度变了,很正常。原因是工装本身就是坐标链的一部分。接触位置、吸附状态、基准边和高度一变,原标定关系就可能失效。高度变化会改变成像与焦点条件;平面内偏移会改变视觉搜索范围;旋转会让远离中心的位置出现更明显偏差。
Q5:「用FAT与SAT锁定结果」这块,实际要注意什么? FAT 要在出厂前确认精度能力,SAT 要在现场工装、现场来料与现场流程下复验。运输、安装环境或工装重装都会改变条件,所以两次验收缺一不可。验收晶圆刻字机时,建议同时写清晶圆尺寸、标记面、定位特征、重复次数、测量位置与判定档位。参数库只承诺 ±0.1mm 和高精度 ±30μm,不应自行扩展成更严数字。