机器人关节与伺服件追溯打标与自动化专题解决方案
 首页
机器人关节与伺服件追溯打标与自动化专题解决方案
机器人追溯打标的核心不是"印个名字",而是让出厂前的标定数据跟着这颗关节走。谐波减速器、伺服电机、编码器在装配后都要做零点标定与重复定位精度测试,这些数据必须与件号绑定,才能在售后换件时把参数写回去。帝耐激光针对关节模组、编码器壳体与结构件,提供激光打标、刻字与产线联线方案。
一、标定数据与件号必须绑死
一台六轴机器人有六个关节,每个关节的编码器零点、减速比、间隙补偿都不相同。如果件号被磨掉,或者换件时对不上,售后只能重新做全机标定,停机时间从几小时拉长到一两天。
因此机器人行业的标识有一条硬要求:件号必须在整机寿命内保持可读,且与出厂标定文件一一对应。这与消费电子的"批次可追溯"不在同一个量级。
二、关节模组上要打什么,打在哪
部件
标识内容
位置
特殊要求
谐波减速器
型号、减速比、件号
法兰外圆
不侵入配合面
伺服电机
型号、额定参数、SN
后端盖
耐油污
编码器壳体
分辨率、SN、标定日期
侧壁
不遮挡光路
关节壳体
模组号、装配批次
外表面
耐酒精擦拭
线束与接插件
线号、回路
护套表面
耐弯折
位置选择有一条通用原则:避开配合面、密封面与散热齿。打在配合面上会改变过盈量,打在散热齿上会减少散热面积,这两类错误在打样阶段就要排除。
三、曲面与异形面的打标难点
关节壳体多为回转体,普通平场打标会在边缘拉长变形。三种处理方式:
-
旋转轴配合:工件转动、打标头固定,把圆柱面展开成平面打,变形最小。
-
3D 动态聚焦:在曲面高度变化范围内实时调焦,适合球面与锥面。
-
分区打标:把码拆成小块在多角度分别打,靠视觉拼接识读,用于极复杂曲面。
从成本与效果平衡看,回转体优先用旋转轴;只有自由曲面才需要上 3D 动态聚焦。
四、油脂与振动环境下码怎么活下来
机器人关节内部充满润滑脂,外部长期振动。标识失效的三种典型方式:
失效方式
成因
对策
码被油脂覆盖
装配时溢脂
打标位置远离油封,或装配后打标
码被振磨平
与相邻件接触摩擦
改凹刻、加深深度
码边缘起毛
塑料件热影响过大
降功率、提高频率
其中"装配后打标"是一个常被忽略的顺序问题。如果先打标再压装,压装工装的接触面会把码磨掉一半;改成压装完成后再打,问题直接消失。
五、典型应用案例(示例)
案例
工件
材料
工艺
效果方向
案例 A
谐波减速器法兰件号
铝合金
光纤打标
不伤配合面
案例 B
编码器壳体 SN + 二维码
阳极氧化铝
紫外冷打标
边缘锐利可读
案例 C
关节外壳模组号
PA66+GF
光纤打标
耐酒精擦拭
案例 D
不锈钢输出轴刻字
40Cr/不锈钢
光纤浅凹刻
耐磨不掉
以上为行业代表性示例,非实名客户案例。
六、典型工艺参数参考
项目
参考区间(通用)
说明
阳极氧化铝冷打标
100–400 mm/s
去氧化层显浅色
铝合金深色打标
80–300 mm/s
视对比度要求
工程塑料打标
100–500 mm/s
玻纤料适当降速
金属凹刻深度
5–30 μm
视耐磨要求
二维码模块尺寸
0.20–0.50 mm
曲面件取偏大值
以上为通用工艺参考区间,非设备固定规格,实际以帝耐来样打样结果为准。
七、常见问题
问:阳极氧化铝打出来是白字还是黑字?
取决于参数。低能量去除氧化层,露出基材呈浅色;高能量在表面形成深色氧化物。阳极氧化件通常用浅色方案,对比更清晰。
问:玻纤增强尼龙打标总是发虚,怎么办?
玻纤分布不均会导致吸收差异。可提高打标频率、降低单脉冲能量,用多次走线代替一次深打,均匀性会明显改善。
问:码打在圆弧面上扫码枪读不出来,一定要上 3D 振镜吗?
先试旋转轴。直径 20mm 以上的回转体,用旋转轴展开打标就能解决,成本远低于 3D 动态聚焦。
八、产线联线要点
-
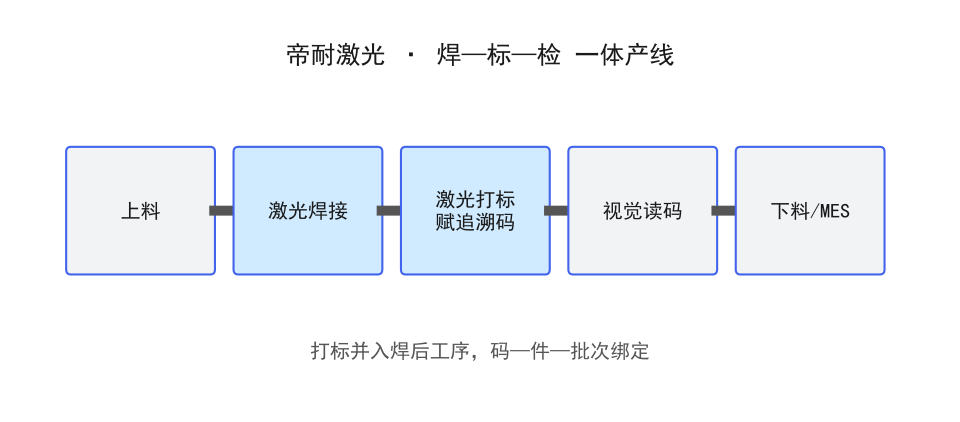
打标工位紧接在压装之后,避免工序倒流造成二次搬运。
-
打标内容由上位机按件号自动下发,杜绝人工输错。
-
打标后立即读码校验,读不出直接剔除,不流入下工序。
-
标定数据与件号在同一条记录里落库,售后按件号反查。
九、实施步骤建议
-
列出所有需要标识的部件与信息项,标注位置约束。
-
按材料分组,每组打 3 件梯度参数试样。
-
用产线同款读码设备实测识读率,确定码尺寸。
-
确认打标工序在装配流程中的位置。
-
打通打标内容与标定数据文件的绑定关系。
常见问题
Q1:机器人关节与伺服件追溯打标与自动化专题解决方案这类件,打样和验收怎么安排? 可以按您的片径与实际打标要求在同材质样片上先打样,重点看最小线宽、重复定位精度、崩边控制和读码率。确认能满足追溯要求后再定机型。
Q2:机器人关节与伺服件追溯打标与自动化专题解决方案这类件,打样和验收怎么安排? 可以按您的片径与实际打标要求在同材质样片上先打样,重点看最小线宽、重复定位精度、崩边控制和读码率。确认能满足追溯要求后再定机型。
Q3:机器人关节与伺服件追溯打标与自动化专题解决方案这类件,打样和验收怎么安排? 可以按您的片径与实际打标要求在同材质样片上先打样,重点看最小线宽、重复定位精度、崩边控制和读码率。确认能满足追溯要求后再定机型。