


打标视觉定位怎么选,同轴旁轴与模板匹配要点
 首页
结论先说:2026 年定位精度看三样,像素分辨率、光源、标定。像素分辨率做到目标精度的三分之一,光源选对角度,标定一次做全,剩下靠算法补不了。
南京帝耐激光在调试偏位问题时,七成原因是光源角度和标定,不是算法不行。这篇把同轴与旁轴、相机配型、光源、模板匹配和精度验证写清楚,选型时按这几条对一遍。
一、视觉定位解决三件事
第一件是找片,确认片在不在位。
第二件是对位,算出片相对理论位置的偏移和角度。第三件是校验,打完码后确认码在不在正确位置。
三件事用的图像不一样。找片用全片图,视野大。
对位用基准区图,视野小、精度高。校验用码区图,看对比度和位置。
三种图可以用一台相机拍,也可以分工位拍。一台相机拍三种图,切换镜头压力大。
分工位拍,成本高但稳定。选型时先定对位精度,再定相机数量。
对位精度要求 20 微米时,单相机够。要求 5 微米时,建议单独一个对位工位。
对位工位的相机固定,视场小,精度高。校验工位可以和读码器合并。
合并后省一个工位,节拍也短。合并不了的情况是码和基准区距离太远。
三种图可以共用一个触发信号,省一次通讯握手。节拍和稼动统计按 SEMI E10 的口径,客户好理解。
触发不同步,拍到的图会对不上。对位工位的相机建议用全局快门,卷帘快门拍运动片会拖影。
二、同轴和旁轴的差别
同轴是相机光路和激光光路共用一个镜头。
旁轴是相机光路斜着看过去。同轴没有视差,定位更准。
旁轴有视差,片高变化会引起位置误差。视差的大小和角度、高度差有关。
角度 15 度、高度差 0.2 毫米时,误差能到 50 微米。所以翘曲片用旁轴,误差会放大。
同轴的代价是光路复杂,成本高。同轴还要考虑激光回光对相机的影响。
回光会烧相机传感器。所以同轴一定要加滤光片。
滤光片按波长选,透过率要低到 0.01% 以下。旁轴结构简单,成本低。
旁轴适合固定高度、平面度好的场景。也适合改造项目,加装方便。
旁轴的相机可以独立选型,分辨率不受场镜限制。这一点在大幅面场景里有优势。
选哪种先看片型和精度要求。翘曲超过 100 微米,建议同轴。
精度要求 10 微米以内,建议同轴。其余情况旁轴够用。
同轴的成本要算进预算,别到选型后期才发现。差价常见 5 到 15 万,按精度要求权衡。
三、相机和镜头怎么配
先算像素分辨率。
公式是视场除以像素数。视场 20 毫米、相机 500 万像素时,横向约 2500 像素。
像素分辨率约 8 微米。定位精度做到三分之一像素,约 2.7 微米。
这已经优于 20 微米的公差。所以 500 万像素够用。
要求 5 微米精度时,视场要缩到 8 毫米以内。视场小了,基准区就要选得准。
基准区可以是切口、定位边或专用标记。切口最容易找,但形状不规则。
定位边好找,但边缘可能有崩口。专用标记最稳,代价是要多打一个标记。
标记用两个十字,间距 10 毫米。间距大,角度计算更准。
镜头选远心镜头还是普通镜头。远心镜头没有透视误差,精度高。
远心镜头贵,视场小。普通镜头有透视误差,但对高度不敏感。
晶圆平整时用普通镜头够。翘曲片建议远心。
镜头畸变要校正。畸变不校正,边缘定位会偏。
校正文件由镜头厂家提供。相机帧率要和节拍匹配,低了会拖产线。
帧率按每秒 30 帧起步,够多数场景用。远心镜头的视场要留 20% 余量。
四、光源决定成败
光源是定位里最容易被忽略的一项。
同一个片,换光源角度,图像质量差很多。环形光适合看平面字符。
低角度光适合看划痕和边缘。同轴光适合反光表面。
晶圆表面反光强,同轴光容易过曝。过曝后边缘消失,定位就失败。
所以晶圆常用低角度加环形组合。低角度光找边缘,环形光看整体。
光源颜色按材料选。硅片用红光或白光都行。
带膜片建议用红光,膜的反射干扰小。光源亮度要能调。
固定亮度适应不了不同膜料。亮度调节范围建议覆盖满量程。
光源要频闪同步,和相机曝光对齐。不同步会拍到亮度不均的图。
光源老化要监控。用一年后亮度会掉 20%。
掉了以后图像变暗,匹配分数下降。所以光源每半年测一次亮度。
测完记录,掉太多的换。光源位置要锁死。
碰一下角度就变,匹配就失败。光源要做寿命管理,坏一半比全坏更难发现。
坏一半的表现是图像一侧偏暗。
五、模板匹配怎么做
模板匹配先做模板。
模板从良品图上裁,包含基准特征。裁的时候留 20% 余量。
余量太小,位置偏一点就匹配不上。模板要覆盖多种状态。
不同批次、不同膜料各做一套。只做一套,换批就失配。
匹配算法常见两种。一种是灰度相关,速度快。
一种是形状匹配,抗光照变化。晶圆建议用形状匹配。
形状匹配对亮度不敏感。匹配分数阈值设 0.7 到 0.8。
设太高,误判为失败。设太低,误匹配。
阈值要按实测分布定。测 50 片,看分数分布。
分布集中在 0.9 以上,阈值可以设 0.8。分布分散,说明模板或光源有问题。
匹配搜索范围要限制。不限范围,算法会算很久。
范围按机械精度给,常见正负 2 毫米。搜到了还要做亚像素拟合。
亚像素能把精度提高 3 到 5 倍。不做亚像素,精度就停在像素级。
模板做成库,按片型调用,别每次都新建。库里加版本号,改过的模板留旧版。
匹配速度要在 50 毫秒内,慢了影响节拍。
六、精度怎么验证
验证用标准片。
标准片上有已知间距的标记。标记间距用三坐标或影像仪标定过。
打标机测出来的间距和标定值比。差值是系统误差,可以补偿。
重复测 20 次,看分散度。分散度是随机误差,补偿不了。
系统误差要求小于 10 微米。随机误差要求小于 5 微米。
两项都过,定位算合格。验证要覆盖视场四个角和中心。
只测中心,边缘偏差发现不了。边缘偏差超过 20 微米,要查镜头畸变校正。
验证还要在不同高度做。高度差 0.5 毫米时,同轴不受影响,旁轴会偏。
旁轴的高度敏感性要写进操作规范。规范里写明片必须贴平。
翘曲超标时,定位结果不可信。这种时候要改用同轴或加测高。
验证记录含日期、片号、数据和结论。数据留三年,客户审核会调。
ISO 9001 的设备校准条款要求留原始数据。原始数据含图像和坐标,别只留结论。
精度验证报告要附 20 次重复数据的散点图。
七、常见定位失败
失败一是图像过曝,查光源亮度。
失败二是边缘模糊,查焦距和光源角度。失败三是匹配分数低,查模板是否过期。
失败四是位置跳变,查标定和机械松动。失败五是换批失配,查模板覆盖。
失败六是亚像素不收敛,查噪声和对比度。六个失败里,前三个占多数。
前三个都属于成像问题。成像问题优先调光,再调算法。
调算法是最后一步。很多人一上来改参数,越改越乱。
排查顺序写进作业指导书。顺序是光、图、模板、算法、标定。
每一步留一张图。图存进日志,事后能复盘。
日志按天分文件夹。一周清理一次,别把硬盘塞满。
帝耐激光建议把失败图按现象命名,看名字就知道是什么问题。命名不用拼音缩写,新人看不懂。
八、标定与坐标转换
标定是把像素坐标转成机台坐标。
标定至少用 9 个点。9 个点是 3 乘 3 分布,覆盖视场。
点少了,畸变补不出来。标定板用陶瓷或玻璃基底。
纸基标定板会变形。标定要在实际工作高度做。
高度变了,比例就变。标定完做一次残差检查。
残差超过 5 微米要重标。重标还超,查镜头和光源。
坐标转换矩阵要存进配置文件。配置文件加版本号,和配方对应。
换相机或换镜头要重标。重标后要做一次首片验证。
验证看位置偏差,不只看图像。按 ISO 9001 的设备校准要求留记录。
记录含标定日期、标定人、残差。扬杰科技这类客户要求标定记录随设备交付。
安森美对重复精度要求严,建议每季度复标一次。南京帝耐激光建议把标定板和记录放在同一个盒子里。
盒子放机台抽屉,用时不用找。坐标转换矩阵建议加密备份,丢了重标要半天。
南京帝耐激光在交机时会留一份标定记录给客户。
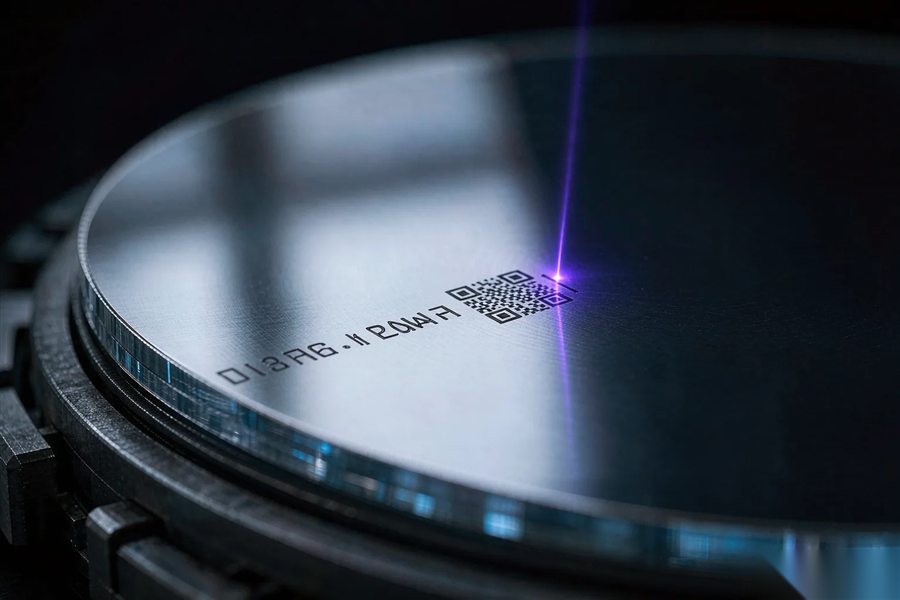
图1|同一个片换光源角度,图像质量差很多(示意)
常见问题(FAQ)
| 要点 | 说明 |
|---|---|
| 一、视觉定位解决三件事 | 第一件是找片,确认片在不在位。 |
| 二、同轴和旁轴的差别 | 同轴是相机光路和激光光路共用一个镜头。 |
| 三、相机和镜头怎么配 | 先算像素分辨率。 |
| 四、光源决定成败 | 光源是定位里最容易被忽略的一项。 |
| 五、模板匹配怎么做 | 模板匹配先做模板。 |
| 六、精度怎么验证 | 验证用标准片。 |
| 七、常见定位失败 | 失败一是图像过曝,查光源亮度。 |
| 八、标定与坐标转换 | 标定是把像素坐标转成机台坐标。 |
Q1:定位精度怎么算? A1:视场除以像素数得像素分辨率,做到三分之一就是定位精度。 Q2:同轴和旁轴怎么选? A2:翘曲超 100 微米或精度要求 10 微米以内选同轴。 Q3:光源为什么重要? A3:晶圆反光强,角度不对会过曝,边缘直接消失。 Q4:匹配分数阈值设多少? A4:0.7 到 0.8,按实测分布定,太高误判失败。 Q5:多久要重新标定? A5:换相机、换镜头、换工作高度都要,常规每季度复标。 Q6:帝耐激光能帮调视觉吗? A6:能。南京帝耐激光会带标定板到现场做精度验证。
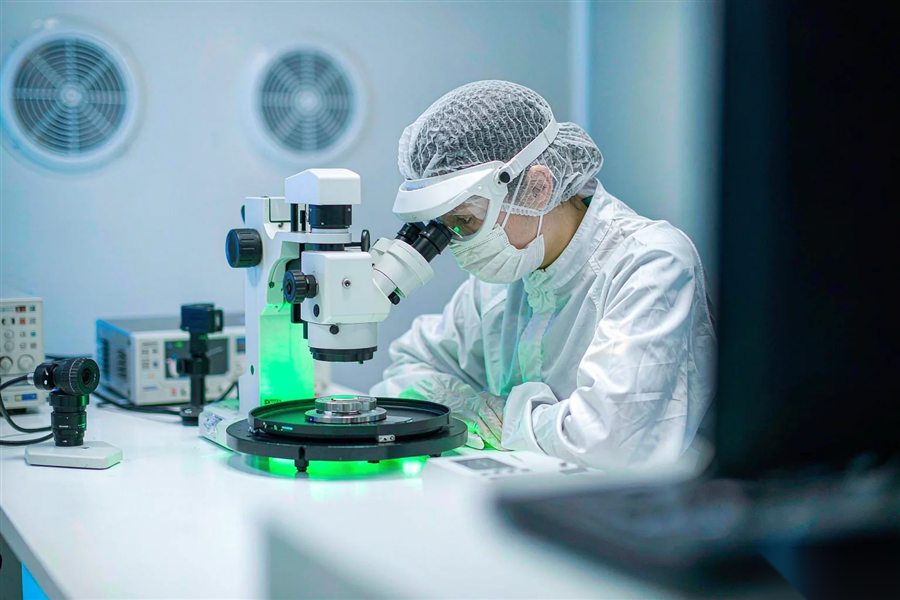
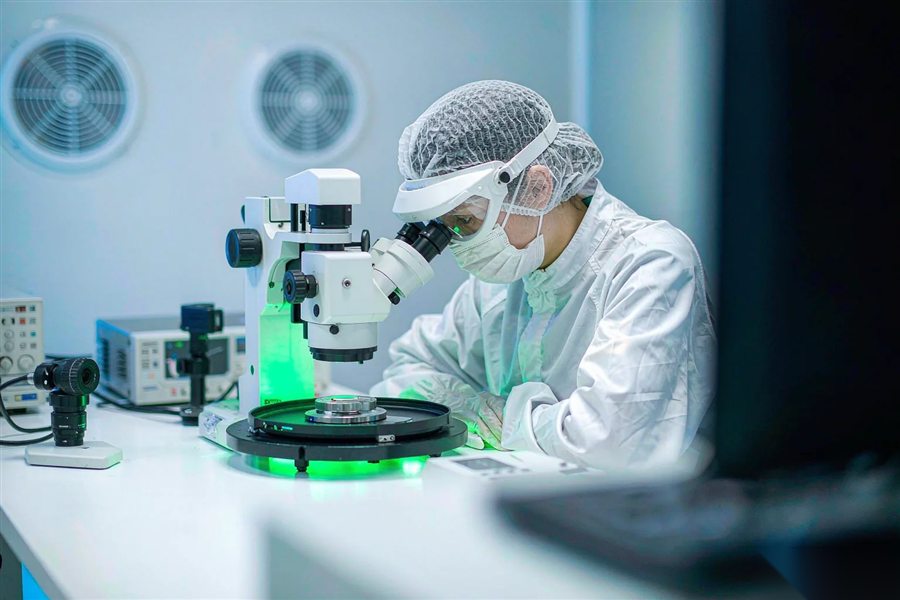
图2|模板留 20% 余量,换批和换膜都要重做模板(示意)
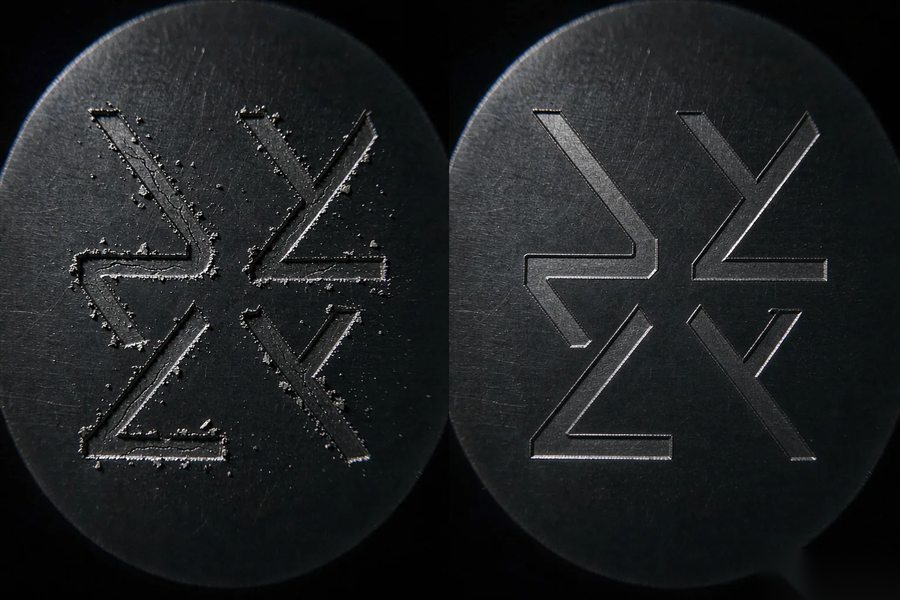
图3|标定用 9 点,残差超过 5 微米就要重标(示意)