三维五轴激光切割机RTCP功能解析:焦点为什么不会跑偏
 首页
三维五轴激光切割机RTCP功能解析,先说几个关键数据:0.03mm、1 弧分、100m/min。落到验收口径,卡的还是这几组值:0.03mm、1 弧分、100m/min。
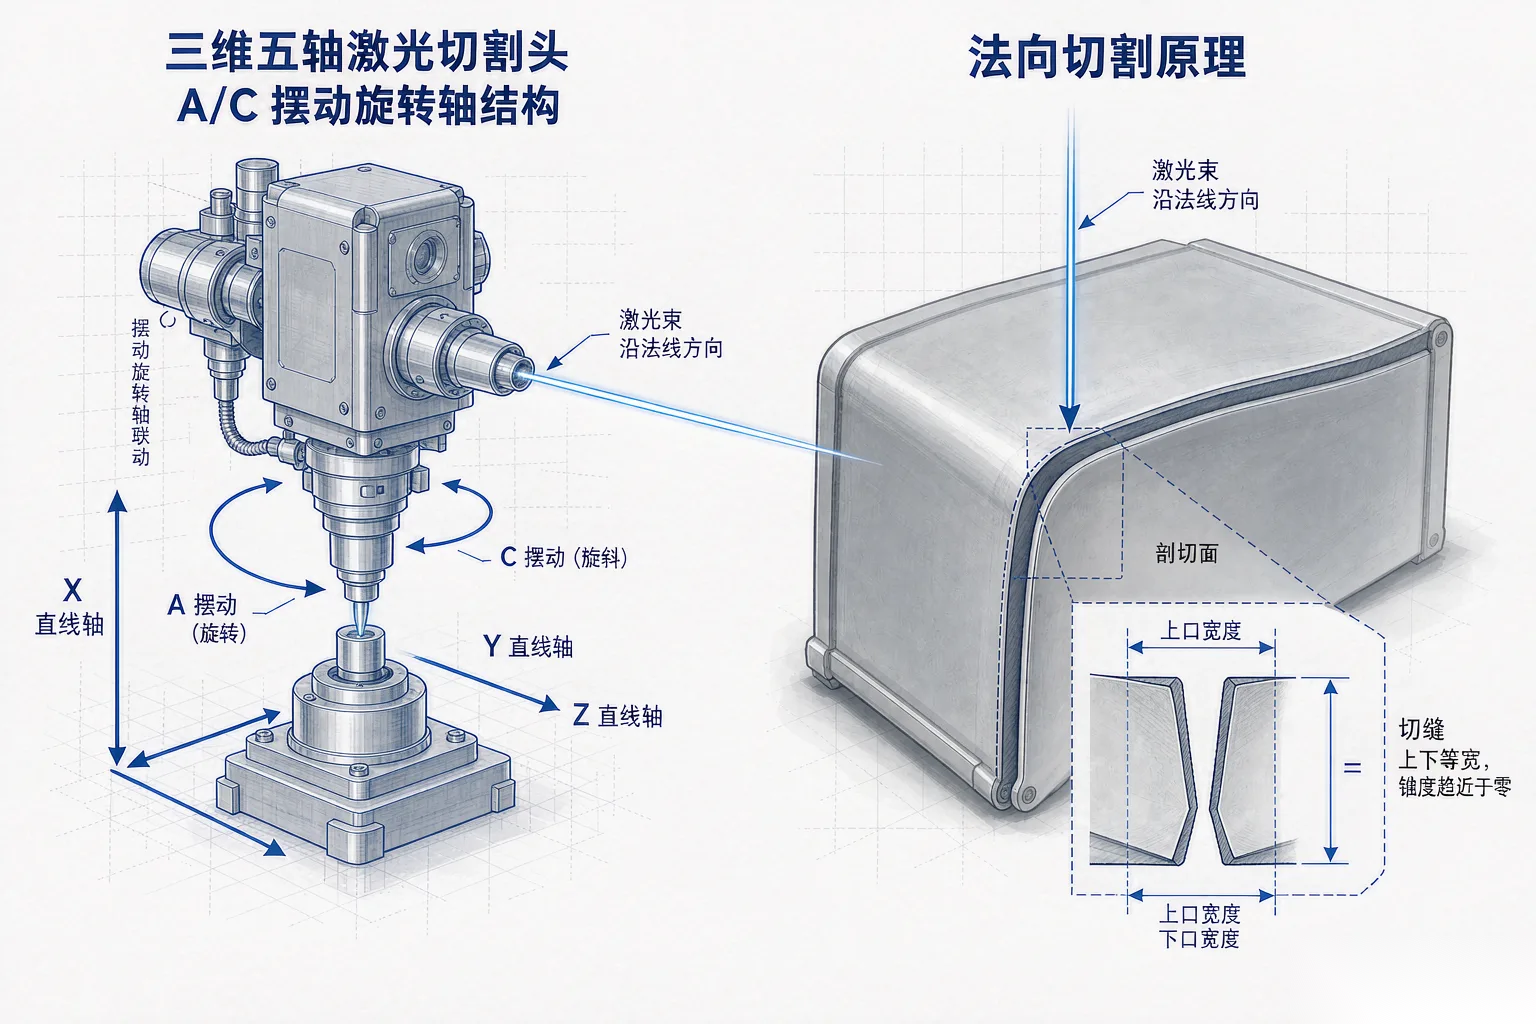
三维五轴的 A 轴在 ±135° 摆角里转过去,切割头末端就绕旋转中心画了一段弧。这一份位移不补掉,焦点就离开编程轨迹,偏差随摆角放大。这就是 RTCP 要补掉的那一份位移,没有别的解释。
一、RTCP 在补的是哪一个物理量
RTCP(刀尖点跟随)只做一件事:让刀尖点——也就是切割焦点——始终落在编程轨迹上。系统读取当前摆角,把旋转带来的位移实时反向补到直线轴上。
没有 RTCP 时,数控按回转轴端点插补,位置算的是旋转之后的臂端。摆角越大,偏离越远。切出来的孔失圆,切出来的边带斜度。
五轴联动指的是 X/Y/Z 加 A/C 五个轴同时插补,补偿必须落到三个直线轴上才算闭环。只补两个轴的系统,斜向运动时照样会飘,这是现场最容易忽略的一条。
补多少不是常数。它取决于摆角大小和切割头的结构长度。选型时要问清楚三件事:旋转中心参数谁标定、标完有没有留档、换切割头之后要不要重标。
二、偏差长什么样,在哪里先露馅
三维五轴激光切割机的偏差有两种量法:几何上算位移,切口上看形态。工程师更愿意看后者,因为它不用解释给任何人听。
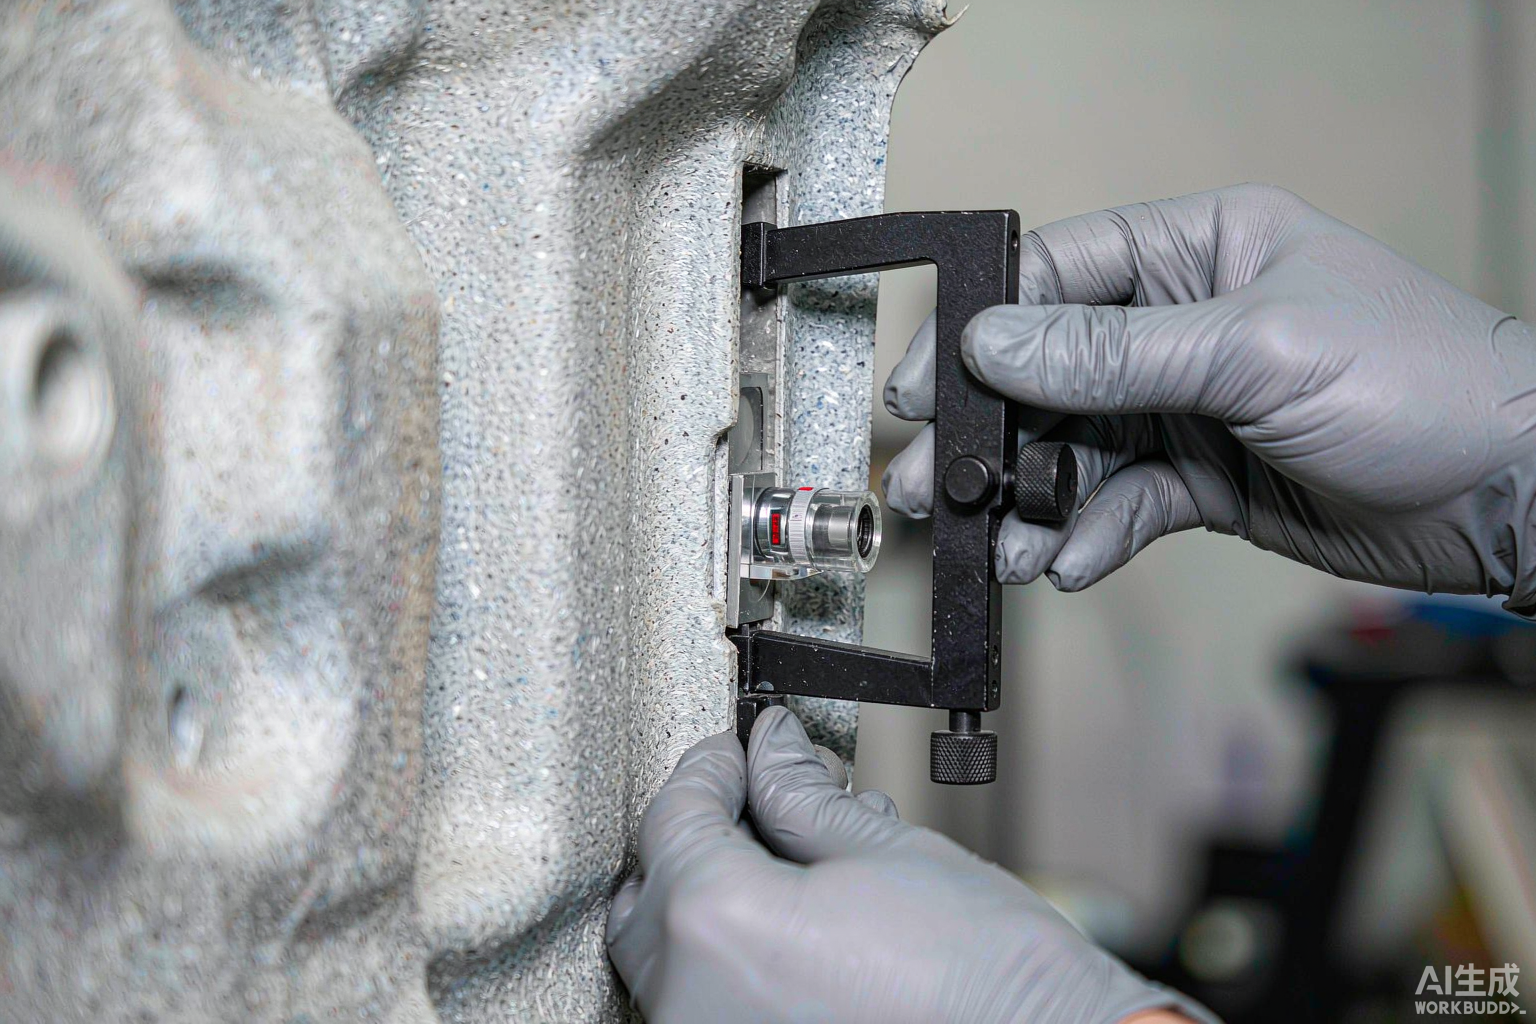
· 孔先失圆。 垂直于曲面的开孔锥口变形,塞规一量就露出来。
· 断面带斜度。 刀轴不再垂直于板面,靠工装保证垂直度的工件直接判废。
· 挂渣跟着来。 焦点一旦漂移,能量密度就变;毛刺与挂渣本来就与焦点位置、辅助气体压力、切割速度三者的匹配相关。
三、怎么确认 RTCP 真的生效了
判定项
RTCP 生效
RTCP 未生效
焦点与编程轨迹
实时跟随,偏差被补掉
随摆角逐渐偏离
±135° 摆角下的表现
姿态变,焦点不动
焦点跑位,切面扭曲
与 ±0.03mm/1m 精度口径
可以复核
无法复核
换件后的再现性
同一段程序可重复
换个摆角就得重调
静态验证:百分表抵住切割头上的参考点,手动摆 A 轴,看表针跳动。A 轴自身精度 ≤1 弧分,这一档顺带用来核回转轴有没有到位。
动态验证:跑一段带连续摆角的空程序,速度取加工范围 5–100m/min 的低段,看合成运动平不平顺、有没有异常冲击。
实切才是终局。切一块含多角度孔的样板,量孔的圆度和断面垂直度。三关都过才敢说 RTCP 生效了,开关打开不等于功能达成。
标定数据要留档。旋转中心偏置的实测值、结构臂长、标定日期,这三样写进交付文件,两年后换件重算才有基准。帝耐激光把这份记录随出厂验收一起归档。
四、和随动调高一起工作要注意什么
切割头随动调高靠电容传感,保持喷嘴与工件间距恒定。五轴状态下,这个"间距"沿刀轴矢量方向取,不能沿铅垂方向取。
如果随动仍按垂向算 Z,它就会和 RTCP 互相抵消——一边要沿法向抬,一边按垂向补。征兆是喷嘴跟随抖动、偶发碰板报警。
帝耐激光把这两个功能的耦合放进标准调试项。在帝耐的这台三维五轴激光切割机上,先用不含材料的试样跑一段,确认跟随稳定,再允许进入实切。
五、RTCP 误判的三个来源
误判一:把 RTCP 当成精度保证。它不提升本体精度,重复定位精度 ±0.03mm/1m 是床身、导轨、轴系给出来的。RTCP 的作用只是让这个口径在五轴状态下依然成立。
误判二:标定一次管到底。撞过机、换过切割头、动过 A 轴机械连接,都要重新标定。这条要写进维护规程,不然迟早出事。
误判三:以为标配就有。这项功能在不少方案里是单列的。签技术协议之前逐项确认,比到货后再追便宜得多。
还有一条容易混淆:RTCP 和切割头随动调高是两套东西,前者管焦点跟随编程轨迹,后者管喷嘴到工件的距离。两者在同一台三维五轴激光切割机上都开着,才能既跟得上、又不碰板。
问:RTCP 没生效,能不能靠 Z 轴补偿凑一凑?
答:小摆角下能糊过去,摆角一大就露馅。不建议这么干,等于拿废品率换几天的进度。
问:怎么判断手上这台有没有开启?
答:先看五轴参数里有没有旋转中心偏置项,再看程序里有没有刀尖跟随开关。拿不准就把带摆角的样例程序发过来,让技术端判。
RTCP 标定得准不准,只有切出来的孔说了算。寄一块样板料给帝耐激光做免费打样与工艺评估,实测数据摆在面前,电话 400-030-5905。
常见问题
Q1:「RTCP 在补的是哪一个物理量」这块,实际要注意什么? RTCP(刀尖点跟随)只做一件事:让刀尖点——也就是切割焦点——始终落在编程轨迹上。系统读取当前摆角,把旋转带来的位移实时反向补到直线轴上。没有 RTCP 时,数控按回转轴端点插补,位置算的是旋转之后的臂端。切出来的孔失圆,切出来的边带斜度。
Q2:「偏差长什么样,在哪里先露馅」这块,实际要注意什么? 三维五轴激光切割机的偏差有两种量法:几何上算位移,切口上看形态。工程师更愿意看后者,因为它不用解释给任何人听。垂直于曲面的开孔锥口变形,塞规一量就露出来。刀轴不再垂直于板面,靠工装保证垂直度的工件直接判废。
Q3:「怎么确认 RTCP 真的生效了」这块,实际要注意什么? 判定项 RTCP 生效 RTCP 未生效 焦点与编程轨迹 实时跟随,偏差被补掉 随摆角逐渐偏离 ±135° 摆角下的表现 姿态变,焦点不动 焦点跑位,切面扭曲 与 ±0.03mm/1m 精度口径 可以复核 无法复核 换件后的再现性 同一段程序可重复 换个摆角就得重调 静态验证:百分表抵住切割头上的参考点,手动摆 A 轴,看表针跳动。A 轴自身精度 ≤1 弧分,这一档顺带用来核回转轴有没有到位。动态验证:跑一段带连续摆角的空程序,速度取加工范围 5–100m/min 的低段,看合成运动平不平顺、有没有异常冲击。切一块含多角度孔的样板,量孔的圆度和断面垂直度。
Q4:「和随动调高一起工作要注意什么」这块,实际要注意什么? 切割头随动调高靠电容传感,保持喷嘴与工件间距恒定。五轴状态下,这个"间距"沿刀轴矢量方向取,不能沿铅垂方向取。如果随动仍按垂向算 Z,它就会和 RTCP 互相抵消——一边要沿法向抬,一边按垂向补。征兆是喷嘴跟随抖动、偶发碰板报警。
Q5:「RTCP 误判的三个来源」这块,实际要注意什么? 误判一:把 RTCP 当成精度保证。它不提升本体精度,重复定位精度 ±0.03mm/1m 是床身、导轨、轴系给出来的。RTCP 的作用只是让这个口径在五轴状态下依然成立。撞过机、换过切割头、动过 A 轴机械连接,都要重新标定。